Hướng dẫn sử dụng, Hướng dẫn sử dụng các sản phẩm khác, Tin tức, Tin Tức Mới
Giải thích các thông số kỹ thuật trên vô lăng đua xe và cần lái máy bay mô phỏng
Nov
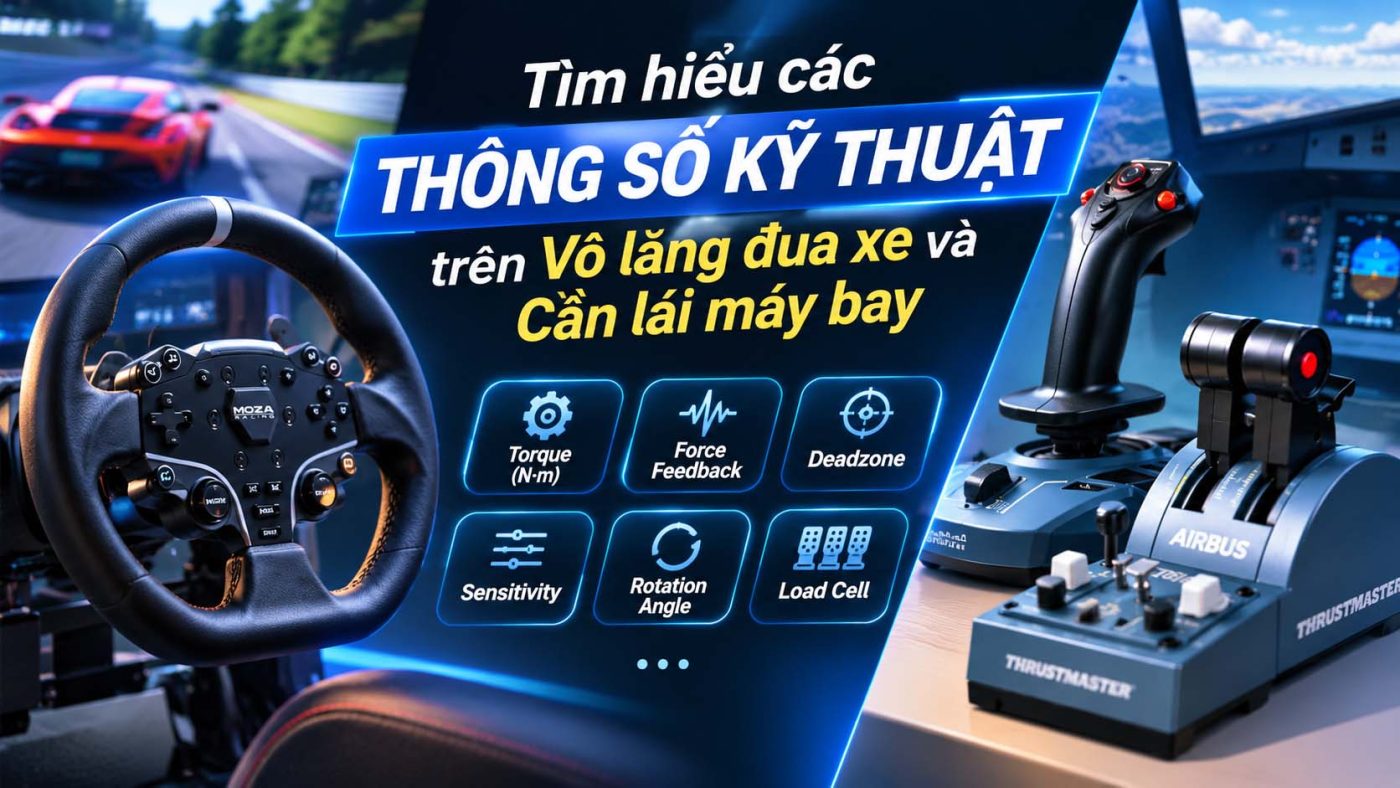
Khi tìm hiểu hoặc lựa chọn cần lái máy bay và vô lăng đua xe, bạn có thể bắt gặp nhiều thuật ngữ như Torque, Force Feedback, Deadzone, Sensitivity hay Load Cell. Đây đều là những thông số và công nghệ ảnh hưởng trực tiếp đến cảm giác điều khiển, độ chính xác cũng như trải nghiệm mô phỏng.
Vậy những thuật ngữ này thực sự có ý nghĩa gì? Torque càng lớn có phải càng tốt? Deadzone và Sensitivity khác nhau như thế nào? Hãy cùng DroidShop tìm hiểu các thông số thường gặp để dễ dàng đọc hiểu và lựa chọn thiết bị phù hợp với nhu cầu.
Tóm tắt nhanh: Các thông số trên cần lái máy bay và vô lăng mô phỏng
- Torque (N·m): Mô-men xoắn, thể hiện khả năng tạo lực quay của motor. Thông số này càng lớn, thiết bị càng có khả năng tạo lực phản hồi mạnh.
- Force Feedback: Phản hồi lực từ trò chơi hoặc phần mềm mô phỏng, giúp người dùng cảm nhận lực cản, độ bám đường và các tác động lên phương tiện.
- Deadzone: Vùng đầu vào bị phần mềm bỏ qua. Inner Deadzone nằm gần vị trí trung tâm, còn Outer Deadzone giới hạn ngưỡng đầu vào ở vùng ngoài.
- Sensitivity: Độ nhạy, điều chỉnh mức độ phản ứng của trò chơi đối với chuyển động từ vô lăng hoặc cần lái.
- Position Resolution và Accuracy: Độ phân giải cho biết mức thay đổi vị trí nhỏ nhất có thể nhận diện; độ chính xác thể hiện mức sai lệch giữa vị trí thực tế và vị trí được ghi nhận.
- Direct Drive, Belt Drive và Gear Drive: Ba cơ chế truyền động phổ biến trên vô lăng mô phỏng, khác nhau ở cách motor truyền lực đến trục vô lăng.
- Load Cell: Cảm biến đo lực nhấn bàn đạp, thường được dùng trên bàn đạp phanh để kiểm soát lực phanh chính xác hơn.
- HOTAS: Thiết kế kết hợp cần điều khiển và tay ga, cho phép người chơi thao tác các chức năng chính mà không cần rời tay khỏi bộ điều khiển.
Lưu ý: Không phải thiết bị nào cũng có đầy đủ các thông số trên. Ý nghĩa và cách điều chỉnh có thể khác nhau tùy nhà sản xuất, phần mềm và trò chơi mô phỏng.
Các thông số chung giữa vô lăng và cần lái máy bay
Các định nghĩa thường thấy trên hộp hoặc trang web sản phẩm
| Định nghĩa tiếng Anh | Định nghĩa tiếng Việt | Ý nghĩa |
| Connectivity | Kết nối | Các giao thức kết nối của sản phẩm |
| Compatibility platforms | Các nền tảng tương thích | Các nền tảng mà sản phẩm đó hỗ trợ (PC, PS, Xbox) |
| Axis | Trục | Các hướng chuyển động trong không gian (lên xuống, trái phải, tới lui) |
| Physical buttons | Nút bấm vật lý | Số nút bấm vật lý ở trên sản phẩm |
| Programmable buttons | Phím bấm có thể lập trình | Các phím có thể bind (gán giá trị) theo yêu cầu |
| Calibration | Cân bằng | Cân bằng lại vị trí của cần lái hoặc vô lăng, bàn đạp về lại tâm |
| Customization | Khả năng tuỳ biến | Các thông số, giá trị người dùng có thể tùy biến theo sở thích cá nhân |
| Materials | Vật liệu tạo thành | Vật liệu được sử dụng để tạo nên sản phẩm đó |
| Dimensions | Kích thước | Chi tiết chiều dài x rộng x cao của sản phẩm |
| Weight | Khối lượng | Khối lượng của sản phẩm |
| Power Consumption | Công suất tiêu thụ | Lượng điện sản phẩm tiêu thụ |
| Mounting/Installation | Lắp đặt | Cách sản phẩm có thể được lắp đặt |
Các thông số kỹ thuật chuyên sâu
Torque (Mô-men xoắn)
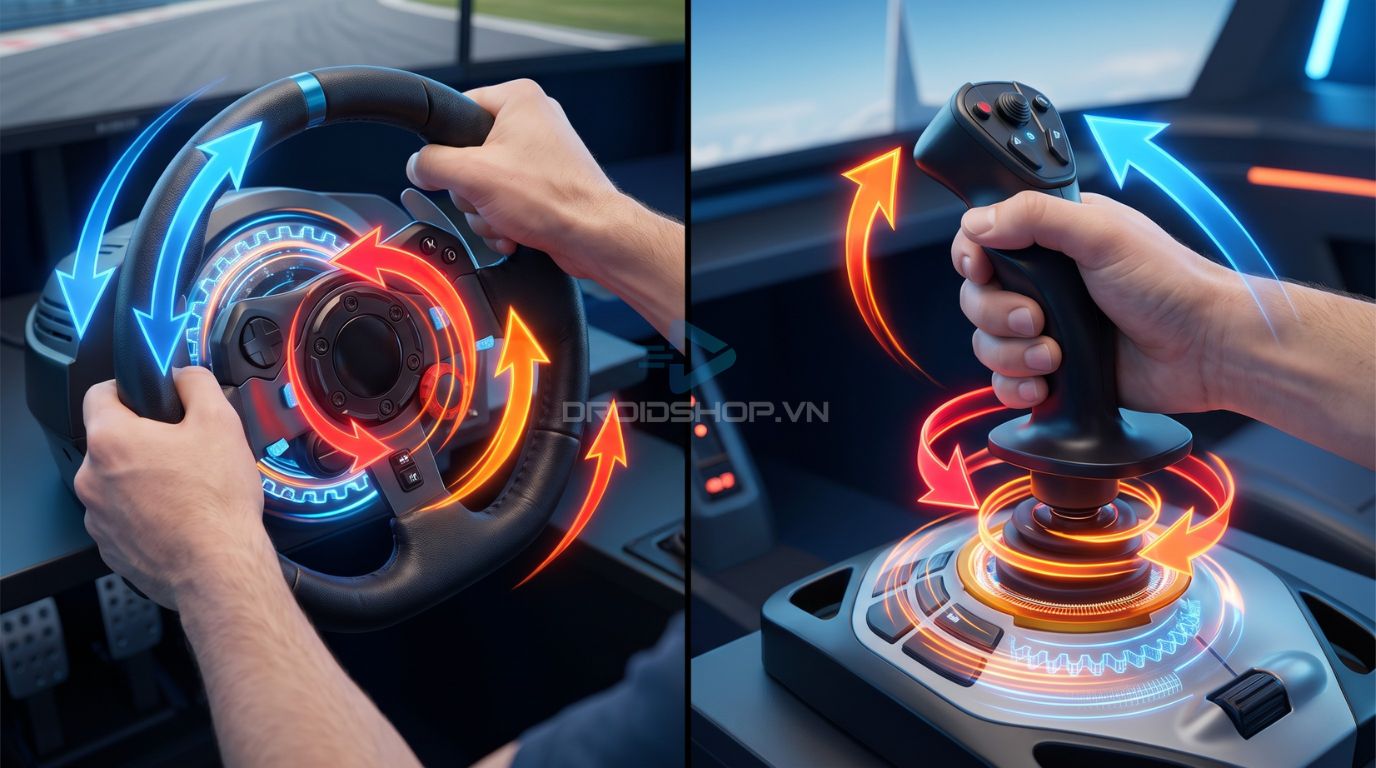
Về cơ bản, mô-men xoắn là thông số cho biết vô lăng có lực xoay mạnh đến mức nào, hoặc cần lái máy bay có độ rung giật đến cỡ nào. Mô-men xoắn càng lớn, lực phản hồi càng mạnh. Đối với vô lăng xe hơi, vô lăng có Mô-men xoắn càng lớn và tuỳ thuộc vào mức độ Force Feedback bạn chỉnh sẽ rung giật càng mạnh khi bạn bị mất lái ở tốc độ cao hoặc di chuyển vào đường đất gồ ghề từ con đường nhựa láng mịn.
Đối với cần lái máy bay, mô-men xoắn càng cao, độ rung giật khi bạn điều khiển máy bay trong điều kiện khắc nghiệt sẽ càng mạnh hơn. 6N.m là con số phản hồi lực khá khiêm tốn, thích hợp với những ai mới bắt đầu chơi mô phỏng lái máy bay. Ngược lại, mô-men xoắn 12N.m lại có Force Feedback vô cùng mạnh mẽ, nhưng đồng thời chi phí đầu tư cũng rất đắt đỏ.
Continous torque (Mô-men xoắn liên tục)
Mô-men xoắn liên tục là cường độ lực được duy trì liên tục trong cần lái máy bay và vô lăng đua xe mà không bị quá nhiệt hoặc giảm hiệu năng.
Peak Torque (Mô-men xoắn cực đại)
Peak Torque là mức mô-men xoắn lớn nhất mà cần lái máy bay hoặc vô lăng có thể đạt được trong thời gian ngắn trong giới hạn của nhà sản xuất. Ví dụ, nếu trên hộp sản phẩm ghi mức Torque là 6N.m, thông thường đó sẽ là mức mô-men xoắn cực đại mà sản phẩm đó có thể đạt được. Mức mô-men xoắn liên tục thường sẽ thấp hơn mô-men xoắn cực đại.
Centering Force/Spring (Lực đàn hồi)
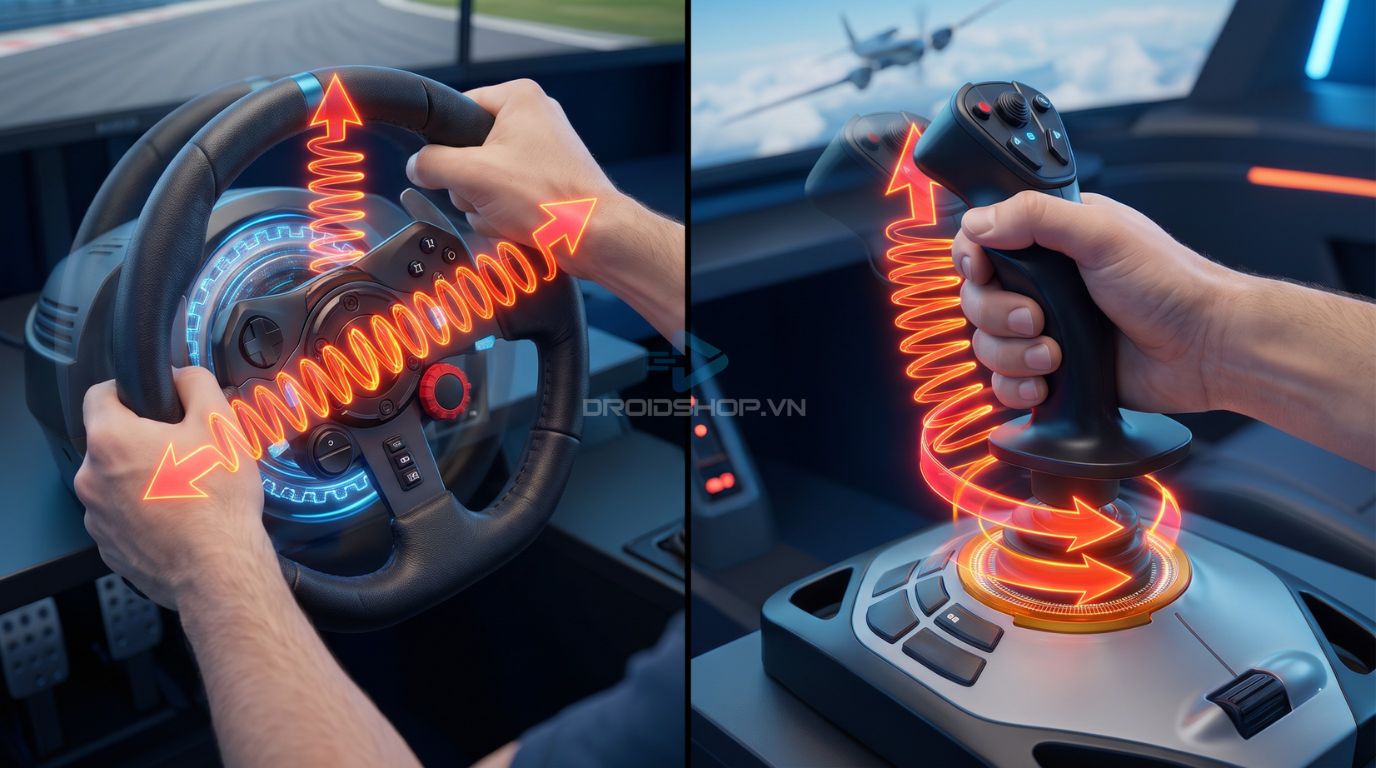
Lực đàn hồi là cường độ lực trả vị trí của vô lăng hoặc cần lái về ngay tâm. Có thể hiểu, lực đàn hồi sẽ là sợi dây thun kéo vị trí của cần lái hoặc vô lăng trở về tâm. Đối với vô lăng đua xe, sau khi thoát cua, bạn sẽ cần phải thả lỏng tay để xe trả lái về tâm. Với cần lái máy bay, bạn chỉ cần thả tay ra là cần lái sẽ tự động được đưa về tâm.
Position Resolution (Độ phân giải vị trí)
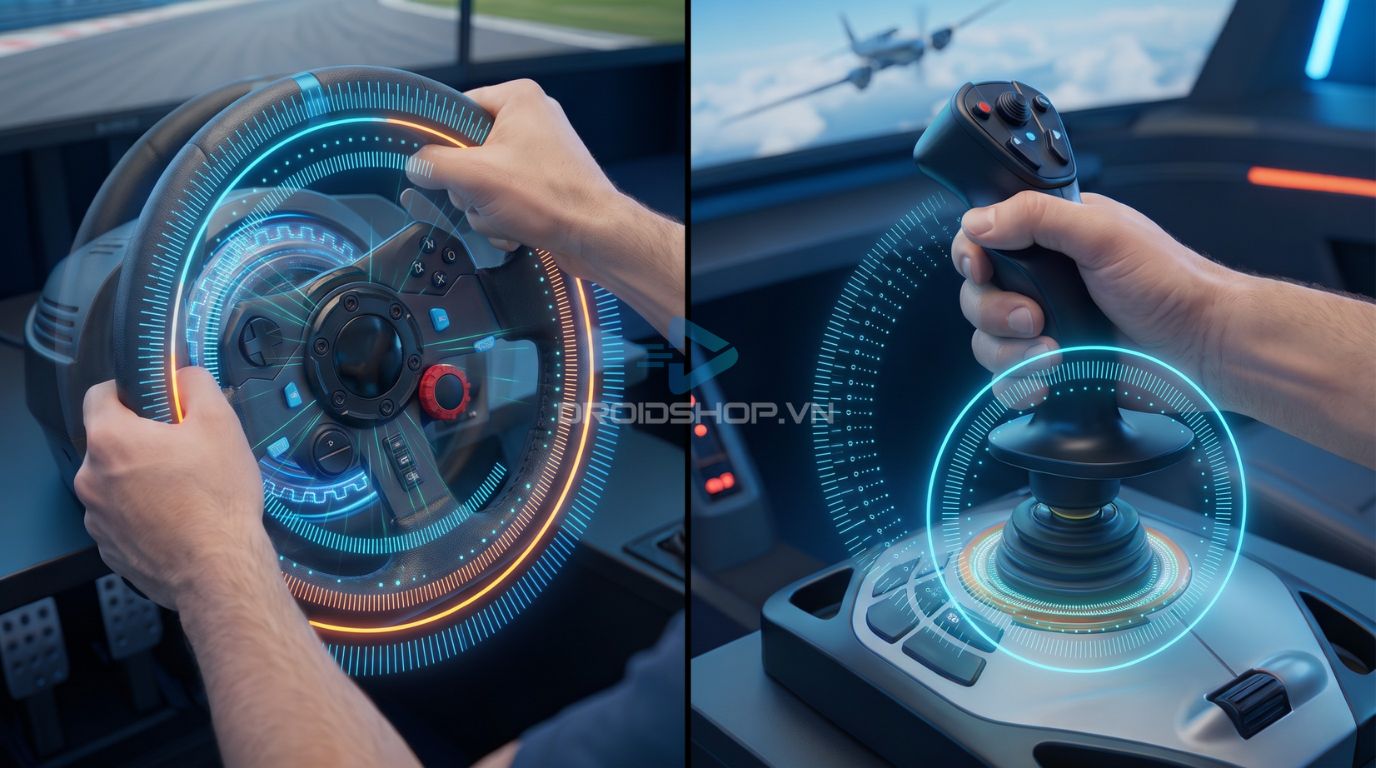
Độ phân giải vị trí là thông số thể hiện mức thay đổi góc hoặc vị trí nhỏ nhất mà hệ thống hoặc thiết bị có thể nhận diện. Độ phân giải càng cao thì độ nhạy của thiết bị càng cao, nhưng không đồng nghĩa với độ chính xác cao.
Position Accuracy (Độ chính xác vị trí)
Độ chính xác vị trí là thông số cho thấy sai số giữa vị trí thực tế và vị trí chuẩn cần đạt đến. Ví dụ, nếu bạn xoay vô lăng đến góc 180 độ nhưng hệ thống chỉ nhận 189.9, sai số sẽ là 0.1.
Rotation Angle (Góc quay)
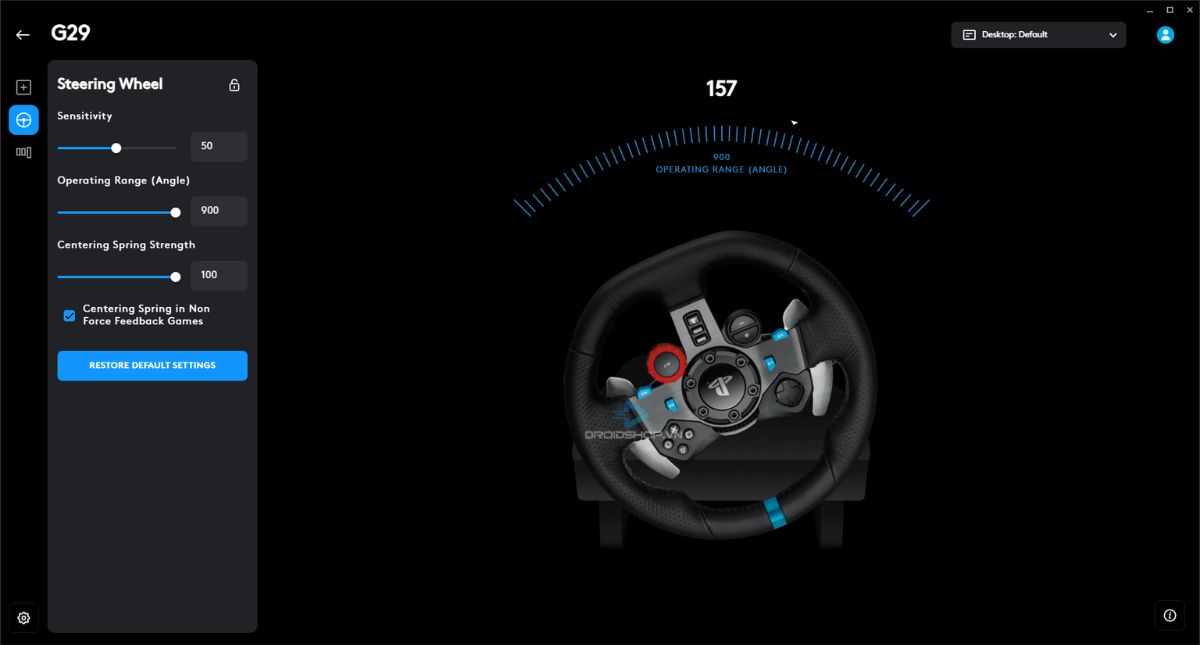
Góc quay là thông số cho biết vô lăng có thể xoay bao nhiêu độ hoặc cần lái máy bay có thể nghiêng (roll), ngóc lên chúc xuống (pitch) hoặc xoay ngang (yaw)
Spring Stiffness (Độ cứng lò xo)
Độ cứng lò xo là thông số mô tả cường độ lực khi đẩy cần lái hoặc vô lăng ra khỏi vị trí tâm (vị trí cân bằng) Độ lớn càng cao thì vô lăng hoặc cần lái máy bay càng nặng khi di chuyển
Power Consumption (Công suất tiêu thụ)
Công suất tiêu thụ là thông số cho biết lượng điện mà sản phẩm tiêu thụ trong quá trình vận hành.
Deadzone (Vùng chết)
Deadzone là khoảng vùng mà cần lái máy bay hoặc vô lăng đua xe không thể nhận tín hiệu để di chuyển. Ví dụ, nếu bạn chỉnh deadzone lên khoảng 10%, bạn xoay nhẹ vô lăng đi khoảng 2-3 độ, trên game hoặc phần mềm vẫn sẽ hiện vị trí vô lăng ở số 0 tròn trĩnh. Hoặc nếu bạn di chuyển nhẹ cần lái máy bay, vị trí cần lái vẫn sẽ nằm ở tâm.
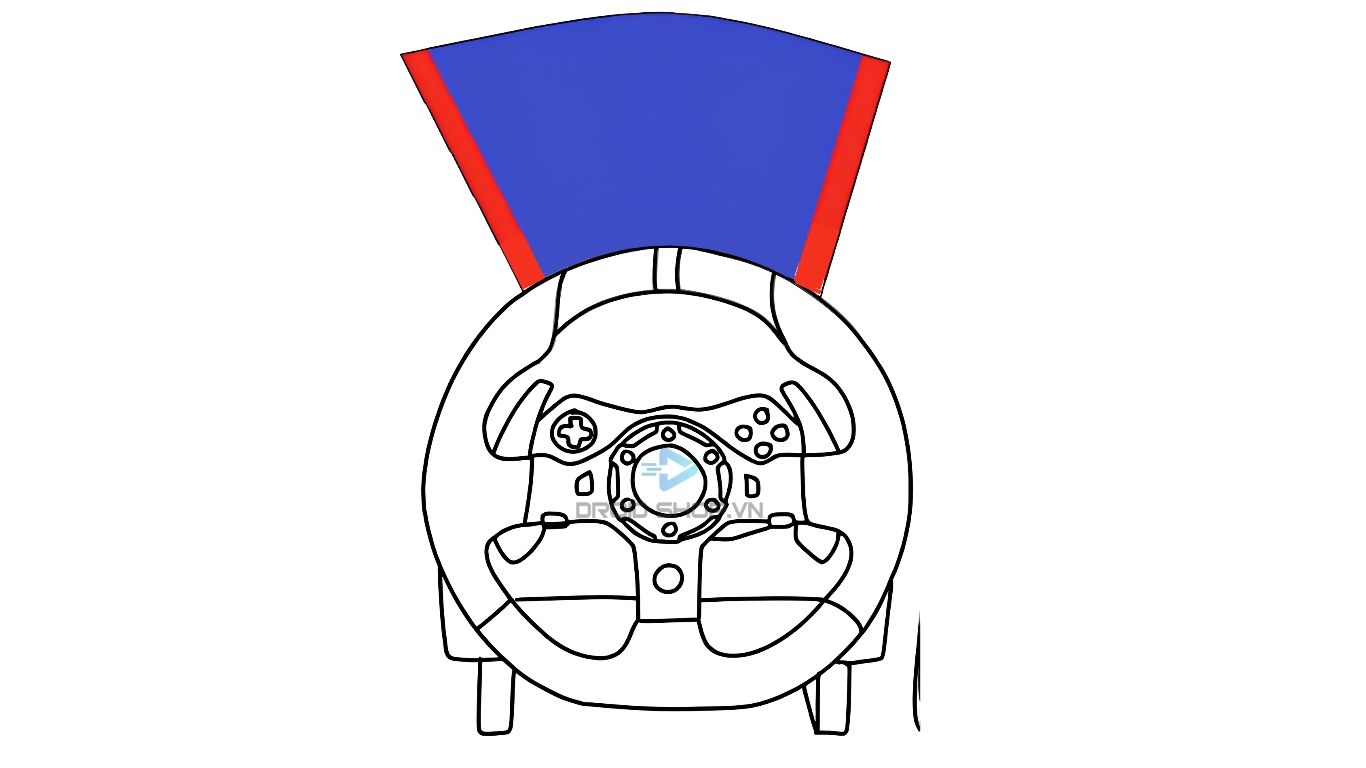
Đối với các cần lái máy bay thế hệ cũ, sau thời gian dài sử dụng sẽ có tình trạng bị trôi như cần analog trên các tay cầm chơi game. Nhiều người dùng thường sẽ chỉnh deadzone lên khoảng vài phần trăm để triệt tiêu hiện tượng rơ/trôi ở tâm để tiết kiệm chi phí thay vì sửa chữa.
Outer Deadzone (Điểm chết vùng ngoài)
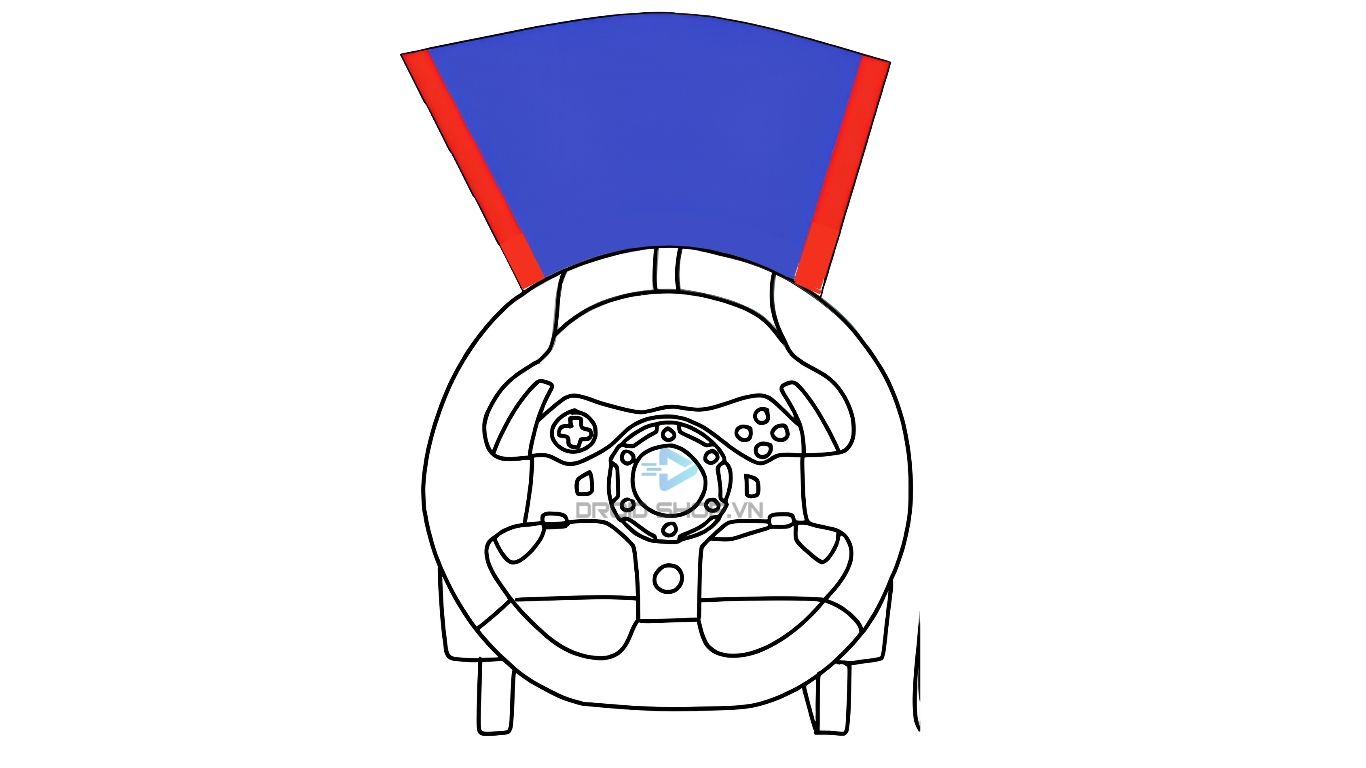
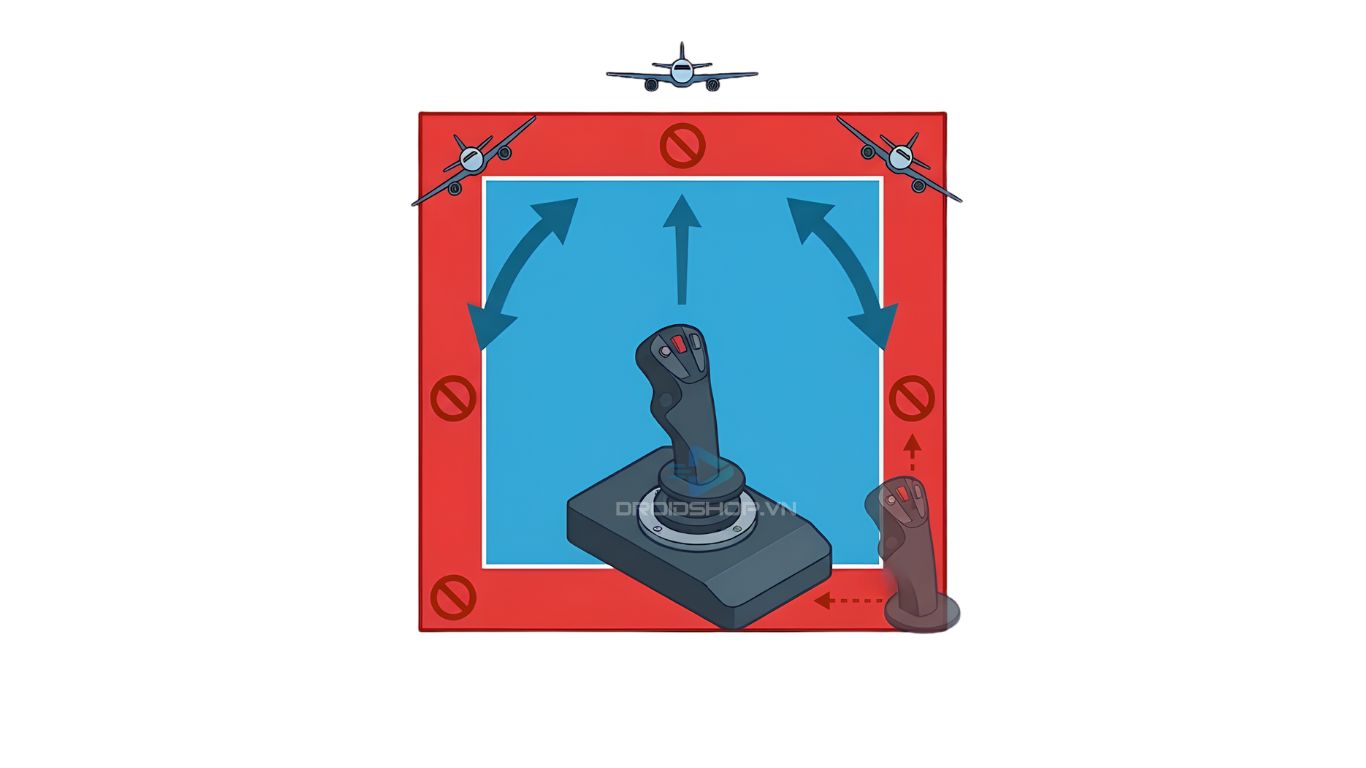
Outer Deadzone là điểm chết vùng ngoài, giới hạn hành trình di chuyển tối đa của cần lái máy bay hoặc vô lăng đua xe.
Nếu vô lăng đua xe có giới hạn góc quay là 900 độ, bạn chỉnh outer deadzone khoảng 50% thì vô lăng chỉ có thể quay tối đa là 450 độ.
Tương tự với cần lái máy bay, nếu bạn chỉnh outer deadzone là 25%, cần lái máy bay chỉ có thể đi 3/4 hành trình.
Inner Deadzone (Điểm chết vùng trong)
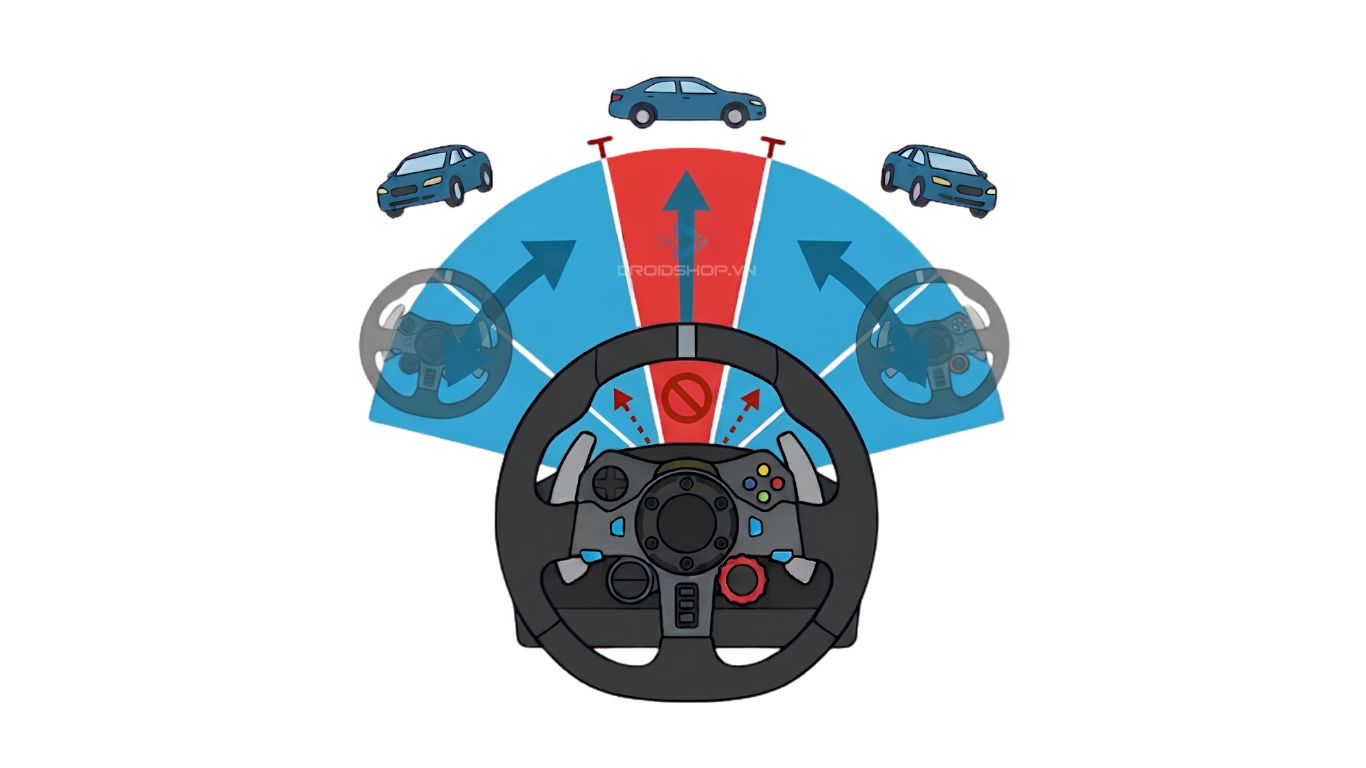
Ngược lại với Outer Deadzone, Inner Deadzone được tính từ bán kính của tâm, giới hạn hành trình idle (không nhận tín hiệu) của cần lái và vô lăng.
Đối với vô lăng đua xe, nếu bạn set góc quay tổng là 900 độ chỉnh inner deadzone khoảng 10%, bạn phải xoay vô lăng hơn khoảng 45 độ thì vô lăng mới bắt đầu có tín hiệu.
Tương tự, nếu bạn set inner deadzone của cần lái máy bay là 25%, bạn phải đẩy cần lái đi hết 1/4 hành trình thì cần lái mới bắt đầu có tín hiệu.
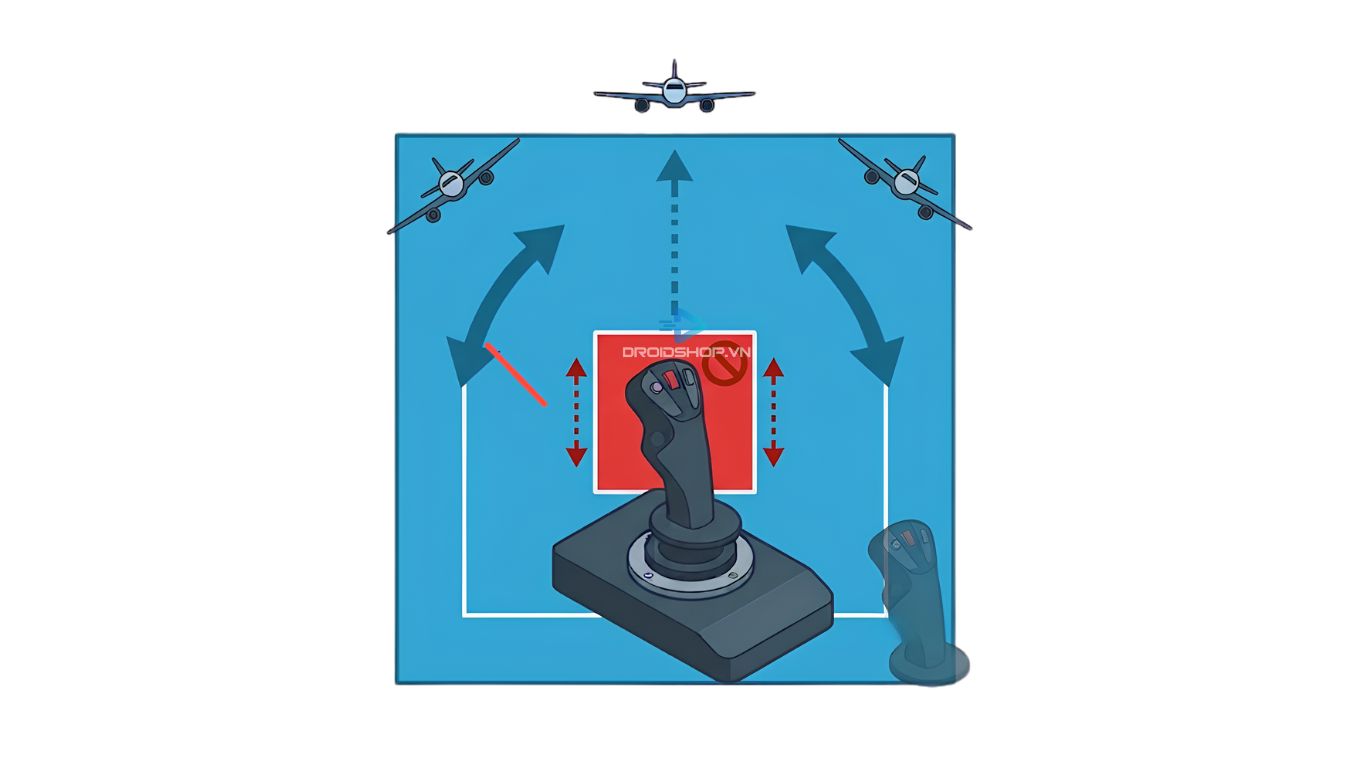
Sensitivity (Độ nhạy)
Sensitivity là tốc độ phản hồi của cần lái máy bay và vô lăng đua xe vào trong game. Độ nhạy càng cao thì tốc độ phản hồi càng nhanh, nếu bạn chỉnh độ nhạy thấp, tốc độ phản hồi vào game cũng sẽ thấp theo hoặc nếu chỉnh quá tay sẽ có tình trạng bị delay.
Về cơ bản, sự khác nhau của độ nhạy và vùng chết khác nhau ở chỗ deadzone là điểm bắt đầu để thiết bị nhận tín hiệu, trong khi độ nhạy là mức phản hồi mạnh hay yếu. Ví dụ, deadzone là khoảng rơ của 1 công tắc, trong khi độ nhạy là nút điều chỉnh âm lượng, cùng 1 nguồn vào nhưng âm thanh to hay nhỏ là do bạn chỉnh.
Linear Sensitivity (Độ nhạy tuyến tính)
Độ nhạy tuyến tính chình là cách tỷ lệ đầu vào và tỷ lệ đầu ra có cùng 1 tỷ lệ nhất định không đổi. Trong khi độ nhạy phi tuyến tính sẽ có đoạn có tỷ lệ chênh lệch so với thực tế.
Ví dụ đơn giản, độ nhạy tuyến tính giống như việc bạn vặn vòi nước, vặn mạnh bao nhiêu thì lượng nước xả ra bấy nhiêu với tỉ lệ 1:1. Trong khi với phi tuyến tính, đoạn đầu bạn vặn ra nhiều nhưng lượng nước xả ra không bằng với tuyến tính, khi bạn vặn đến ngưỡng hết mức, lượng nước xả ra đều với lưu lượng bằng tuyến tính.
USB Latency (Độ trễ USB)
Độ trễ của USB là một trong các yếu tố then chốt để quyết định liệu phản hồi từ vô lăng vào game có nhanh hay không. Tần số càng cao, độ trễ càng thấp và tốc độ phản hồi càng nhanh.
Telemetry (Thu thập dữ liệu)
Telemetry là cơ chế thu thập dữ liệu. Trong các bộ mô phỏng đua xe và lái máy bay, dữ liệu từ game sẽ được thu thập và truyền tải đến vô lăng hoặc cần lái, tái tạo lại độ chân thực của môi trường trong game
Programmable Buttons (Các nút có thể lập trình)
Programmable buttons là các nút có thể được gán cho một chức năng bằng phần mềm hoặc game. Ví dụ, nút G trên bàn phím được gán cho chức năng thu càng đáp khi máy bay đã cất cánh.
Assignable controls (Điều khiển có thể gán chức năng)
Tương tự với các nút có thể lập trình, điều khiển gán chức năng cho phép người dùng gán các nút hoặc bộ phận của vô lăng để điều khiển xe. Ví dụ, bạn gán trục hướng trên cần lái máy bay để làm bàn đạp rudder trên trình mô phỏng.
Thông số kỹ thuật của cần lái máy bay
Axis (Trục)
Thông số trục trong cần lái máy bay là một trong những thông số quan trọng để quyết định độ chính xác và mức độ phản hồi của cần lái lên máy bay trong game.
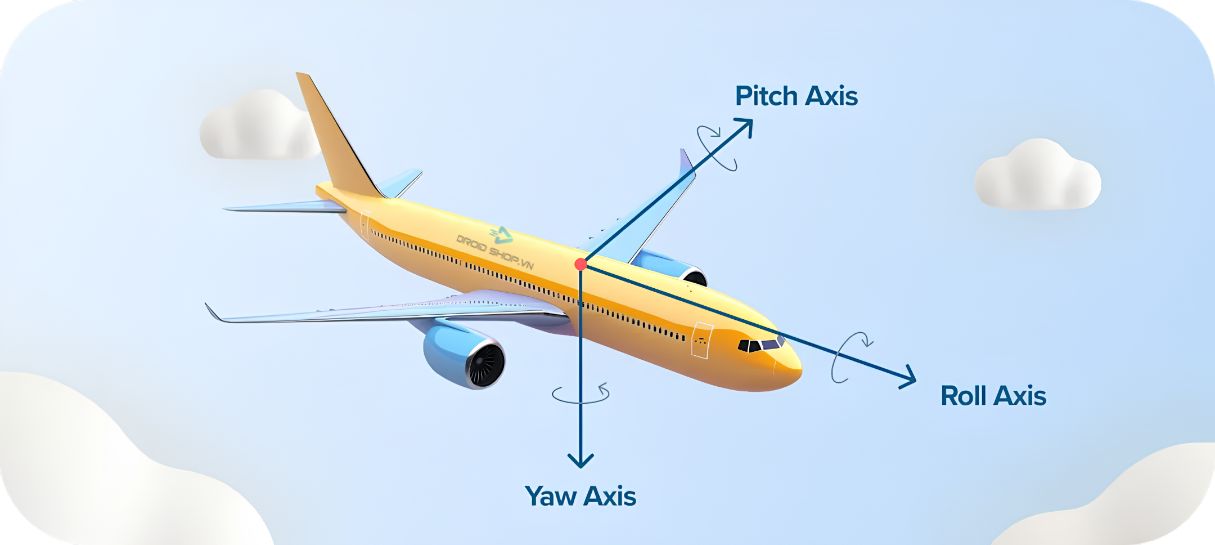
Roll Axis (Trục lăn)
Trục lăn là trục giúp máy bay có chuyển động nghiêng sang trái hoặc phải để điều hướng
Pitch Axis (Trục chúc/ngóc)
Trục trúc/ngóc là trục giúp máy bay có thể nâng mũi lên hoặc hạ mũi xuống để tăng hoặc giảm độ cao
Yaw Axis (Trục hướng)
Yaw Axis là trục giúp máy bay có thể quay sang trái hoặc sang phải mà không cần phải nghiêng trọng tâm về phía một bên. Ví dụ khi bạn nhấn bàn đạp Rudder khi máy bay đang bay trên không, máy bay sẽ tự xoay ngang hướng bạn đạp và chuyển hướng rất chậm, chậm hơn nếu bạn chuyển hướng bằng cách nghiêng máy bay.
HOTAS (Hands On Throttle And Stick)
HOTAS viết tắt cho cụm từ Hands On Throttle And Sticks, nghĩa là các bộ cần lái máy bay và bướm ga có thiết kế để phi công có thể tương tác, thao tác trực tiếp với máy bay mà không cần phải rời tay khỏi bướm ga và cần lái. Tìm hiểu top những cần lái máy bay để chơi Flight Sim
Thông số kỹ thuật vô lăng đua xe
Direct Drive (Truyền động trực tiếp)
Direct Drive là cơ cấu thiết kế của vô lăng đua xe được nối trực tiếp với trục của motor, không cần truyền qua bộ bánh răng hay dây đai trung gian.
Belt Drive (Truyền động qua dây đai)
Belt Drive là truyền động trung gian giữa motor và vô lăng thông qua dây đai. Motor sẽ truyền các chuyển động đến trục vô lăng thông qua dây đai và pulley.
Gear Drive (Truyền động qua bánh răng)
Gear Drive là truyền động giữa vô lăng và motor thông qua 1 hoặc nhiều bánh răng
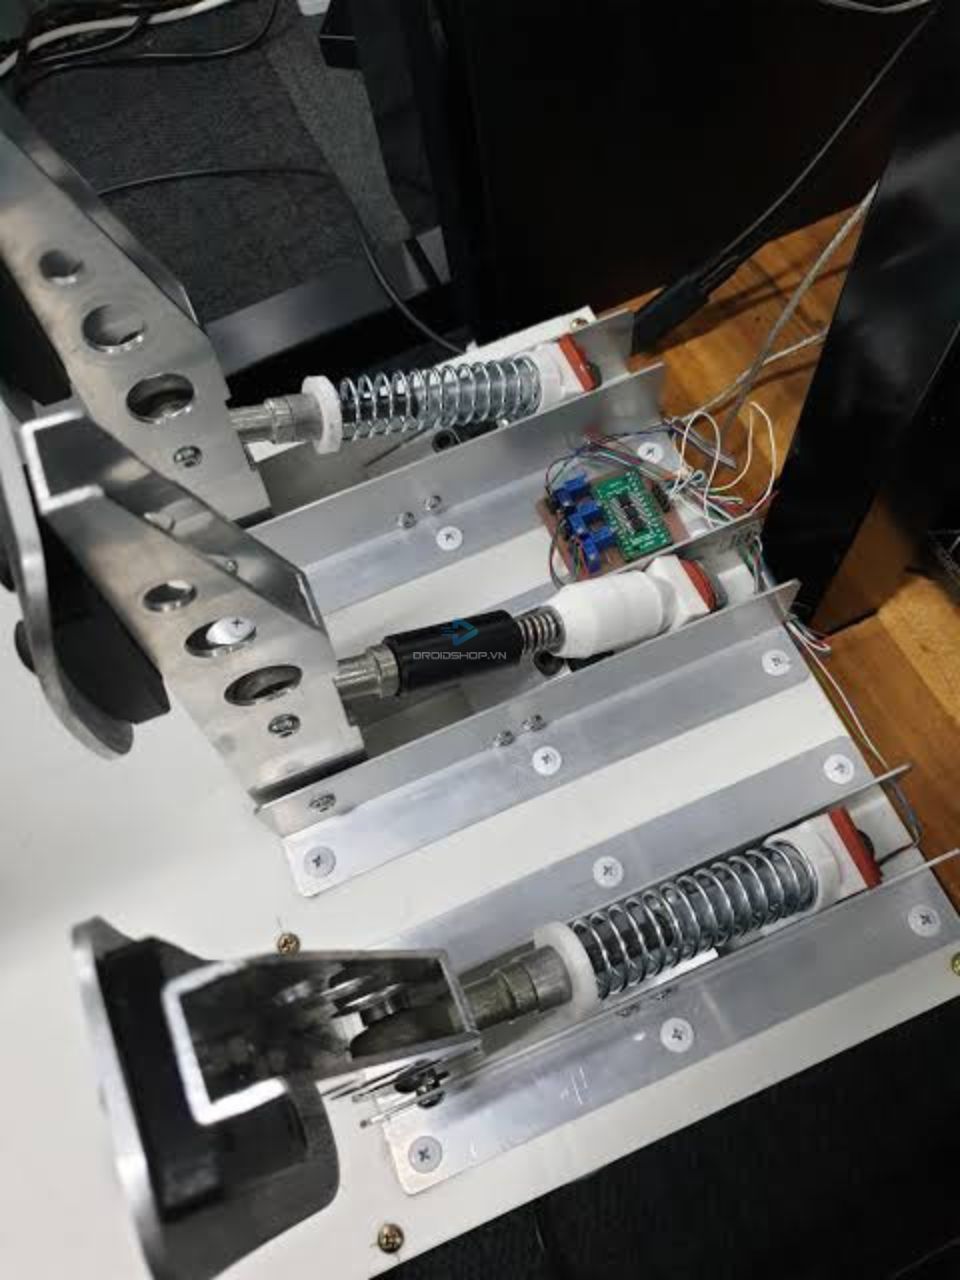
Load cell (Cảm biến lực)
Trên các bàn đạp thế hệ mới, thông thường sẽ được trang bị với cảm biến lực, dùng để ghi nhận lực nhấn của người dùng lên bàn đạp thay vì chỉ dựa vào vị trí của bàn đạp.
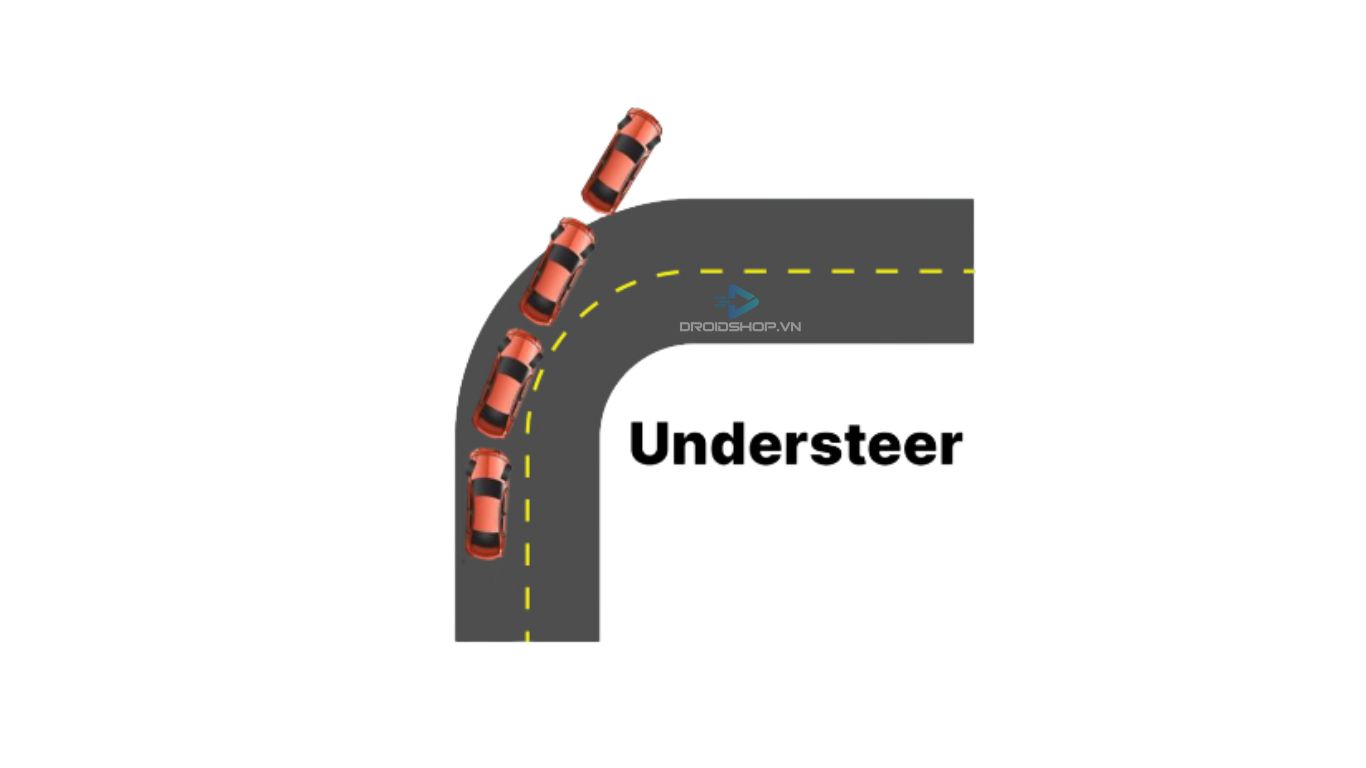
Understeer (Thiếu lái)
Understeer là tình trạng thiếu lái, ví dụ đơn giản, bạn đang vào cua với tốc độ cao hơn thông thường, thay vì thoát cua ở ngay trên đường đua, xe bạn lại chệch vị trí ra khỏi đường đua và lao thẳng ra bãi cỏ.
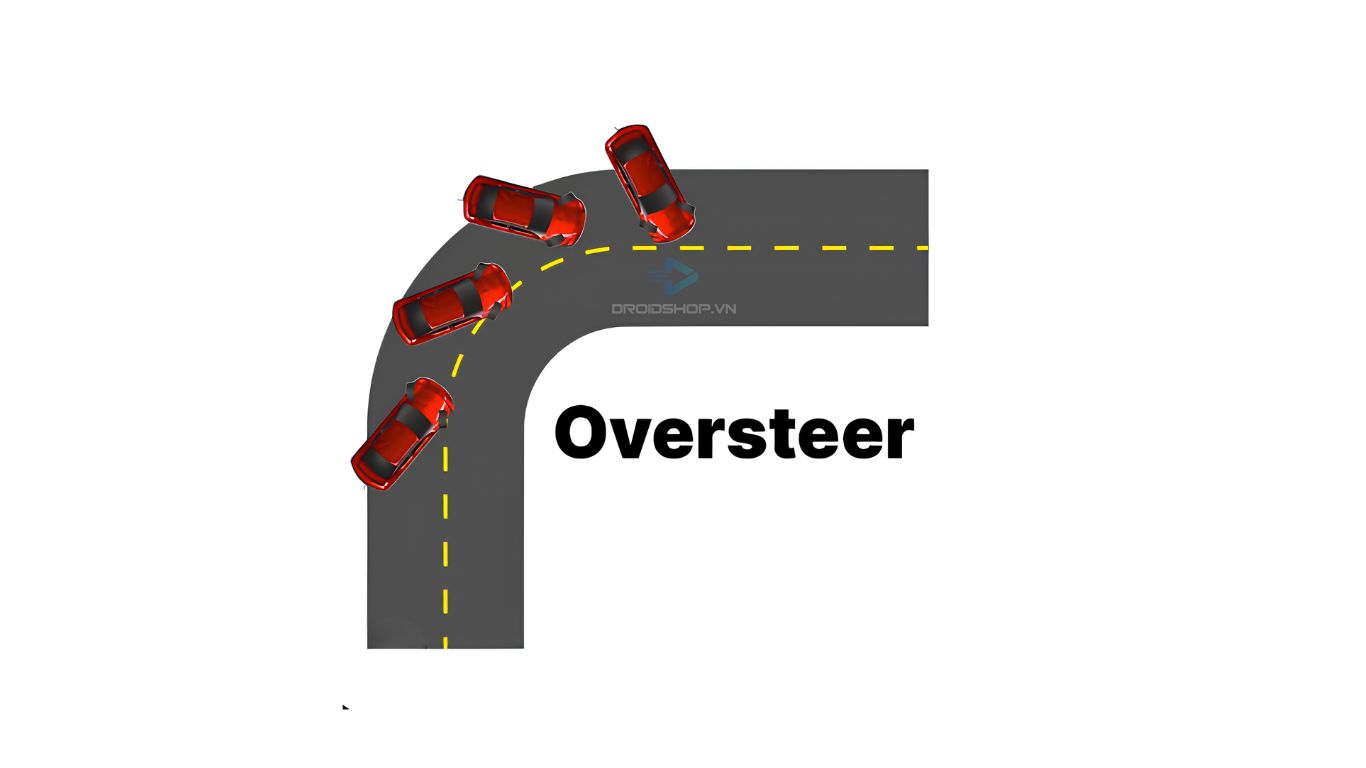
Oversteer (Thừa lái)
Oversteer là tình trạng thừa lái, ngược lại với thiếu lái, thừa lái là tình trạng nếu bạn đánh lái quá mức so với vận tốc hiện tại, chiếc xe sẽ bị văng đuôi và trượt bánh nếu bạn tăng tốc quá mạnh.
Damper Effect (Hiệu ứng giảm chấn)
Như tên gọi, hiệu ứng giảm chấn là hiệu ứng giảm thiểu sự rung lắc của vô lăng trong trường hợp nếu dao động quá mạnh.
Xem thêm